
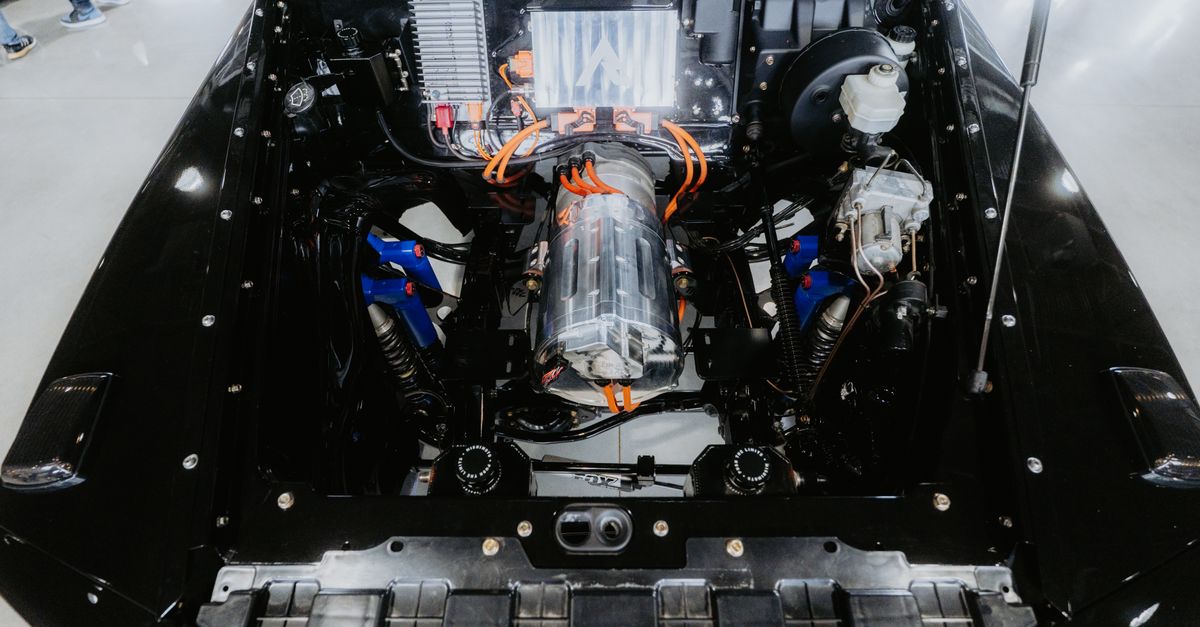
Dans le domaine de l’électrotechnique, la distinction entre moteurs synchrones et moteurs asynchrones est fondamentale, notamment dans le contexte industriel contemporain. Ces deux types de moteurs électriques se différencient principalement par leur mode de fonctionnement et leur capacité à s’adapter aux besoins spécifiques des applications industrielles. Alors que le moteur asynchrone est reconnu pour sa robustesse et sa simplicité, le moteur synchrone se distingue par sa précision de vitesse et son contrôle avancé, notamment en matière de facteur de puissance. L’émergence croissante des motorisations électriques dans les secteurs énergétiques, de la mobilité et de l’industrie intensifie la nécessité de comprendre ces différences techniques, afin d’optimiser le rendement et la fiabilité tout en maîtrisant les coûts opérationnels.
En 2026, la tendance vers des installations plus efficaces et moins énergivores incite les ingénieurs et les décisionnaires à choisir avec discernement entre ces technologies. Chaque solution offre des avantages conséquents mais aussi des contraintes spécifiques, liées à la production du couple, au comportement en charge, aux méthodes de démarrage, ainsi qu’à la maintenance requise. Par exemple, la capacité unique du moteur synchrone à fonctionner sans glissement ouvre la voie à des usages nécessitant une synchronisation rigoureuse, tandis que la simplicité du moteur asynchrone demeure incontournable pour des équipements standard.
L’industrie s’oriente vers des systèmes de gestion avancée où les moteurs jouent un rôle clé dans la performance globale. Le choix entre moteur synchrone et moteur asynchrone s’inscrit donc dans une logique d’optimisation stratégique, mêlant exigences techniques et contraintes économiques. Cet article explore en détail leurs caractéristiques distinctives, le mécanisme de production du couple, les spécificités de leur démarrage, leur impact sur le facteur de puissance, ainsi qu’un panorama des applications industrielles adaptées à chaque technologie. Comprendre ces éléments peut radicalement influencer le choix du moteur, la conception des installations et la gestion des risques, y compris ceux couverts par l’assurance pour les véhicules électriques ou les équipements industriels.
Les différences fondamentales de fonctionnement entre moteur synchrone et moteur asynchrone
La distinction essentielle entre un moteur synchrone et un moteur asynchrone repose sur la nature de leur synchronisation avec la fréquence du réseau électrique. Un moteur synchrone tourne rigoureusement à la vitesse déterminée par la fréquence d’alimentation et le nombre de pôles, sans aucun glissement. Cela est possible grâce à un rotor qui génère son propre champ magnétique, soit par un enroulement alimenté en courant continu, soit par des aimants permanents. Le rotor reste alors aligné en permanence avec le champ magnétique tournant du stator, garantissant une vitesse constante même en charge.
En revanche, le moteur asynchrone, souvent appelé moteur à induction, fonctionne par induction électromagnétique. Le champ magnétique tournant du stator induit un courant électrique dans les barres conductrices du rotor, lesquelles produisent à leur tour un champ magnétique qui interagit avec celui du stator pour générer du couple. Cependant, ce mécanisme nécessite une différence de vitesse minimale entre le rotor et le champ tournant, ce que l’on appelle le glissement, généralement compris entre 1 et 5 % en charge nominale. C’est cette caractéristique qui fait que le moteur asynchrone tourne toujours légèrement en dessous de la vitesse synchrone, contrairement au moteur synchrone dont la vitesse est fixe.
Cette différence fondamentale influence durablement plusieurs paramètres techniques. Par exemple, le couple produit par un moteur asynchrone dépend directement de ce glissement, tandis que dans un moteur synchrone, le couple est assuré par le « verrouillage » du rotor sur le champ tournant. Un dépassement du couple maximal du moteur synchrone entraîne un déverrouillage brusque et un blocage complet, phénomène dit « décrochage », alors que le moteur asynchrone ralentira progressivement avec la charge.
Enfin, la structure même des rotors est nettement différente : le moteur asynchrone possède un rotor à cage d’écureuil simple ou bobiné, sans besoin d’alimentation extérieure, tandis que le moteur synchrone utilise un rotor bobiné avec alimentation en courant continu ou des aimants permanents sophistiqués. Cette distinction technique accroît la complexité du moteur synchrone et explique certaines contraintes en termes de maintenance.
Excitation, contrôle du facteur de puissance et impact sur les performances électriques
L’élément le plus significatif qui sépare les moteurs synchrones des moteurs asynchrones réside dans leur mode d’excitation, ce qui induit un comportement différent du facteur de puissance et des pertes énergétiques associées. Dans un moteur asynchrone, le champ magnétique du rotor est généré par induction, ce qui implique systématiquement une absorption de puissance réactive pour maintenir ce champ tournant. Typiquement, le facteur de puissance est retardataire, souvent compris entre 0,80 et 0,90 à pleine charge, et se détériore notablement en charge partielle. Cette absorption réactive a des conséquences directes sur la qualité du réseau électrique et peut engendrer des pénalités tarifaires ou la nécessité d’ajouter des équipements correcteurs de puissance réactive.
À l’inverse, le moteur synchrone offre un contrôle fin du facteur de puissance grâce à son système d’excitation. En adaptant le courant d’excitation du rotor, il est possible de régler le moteur pour qu’il fonctionne à un facteur de puissance unitaire, voire en avance, permettant ainsi au moteur de jouer un rôle actif de compensation de puissance réactive. Cette propriété fait du moteur synchrone un élément clé dans les installations industrielles où la correction du facteur de puissance est stratégique, évitant ainsi des surcoûts importants et améliorant la stabilité du réseau. Par exemple, dans certaines usines, de grands moteurs synchrones sont spécifiquement dimensionnés pour opérer en sur-excitation afin de corriger le facteur de puissance d’une sous-station entière.
Cette capacité de réglage de l’excitation a aussi un effet notable sur le rendement énergétique. Les pertes liées au courant du rotor, notamment les pertes I²R dans les barres de la cage d’écureuil du moteur asynchrone, sont totalement éliminées dans les moteurs synchrones à aimants permanents. Cela se traduit par un rendement supérieur, surtout en charge partielle où le moteur asynchrone perd en efficacité à cause du courant d’excitation fixe. En 2026, la norme IEC 60034-30-1 définit plusieurs classes d’efficacité, parmi lesquelles les moteurs synchrones, en particulier les moteurs à réluctance synchrone et les PMSM (Permanent Magnet Synchronous Motor), dominent désormais les classes IE4 et IE5, synonymes d’ultra-haut rendement énergétique.
Par ailleurs, le contrôle du facteur de puissance et la précision du régime de rotation du moteur synchrone contribuent à réduire les coûts opérationnels en limitant les pertes inutiles et en optimisant la consommation globale du système, ce qui est un critère primordial pour la compétitivité industrielle.
Méthodes de démarrage et enjeux de pilotage pour moteurs synchrones et asynchrones
Le démarrage d’un moteur électrique est un moment critique qui influence tant la sélection de la machine que la conception de l’installation électrique. Le moteur asynchrone bénéficie d’une capacité intrinsèque d’auto-démarrage : dès l’application de la tension, il génère un couple suffisant au démarrage grâce à un glissement maximal de 100 %. Néanmoins, ce type de démarrage s’accompagne d’un courant d’appel important pouvant atteindre jusqu’à 8 fois le courant nominal, ce qui nécessite souvent l’intégration de dispositifs spécifiques pour limiter la contrainte électrique et mécanique, tels que les démarreurs étoile-triangle, les démarreurs progressifs ou les variateurs de fréquence à commande électronique.
À l’inverse, un moteur synchrone ne peut pas être lancé uniquement par la tension du réseau dans la plupart des configurations. Son rotor fortement excité en courant continu ou équipé d’aimants permanents ne produit aucun couple de démarrage direct, car le couple résultant est nul tant que le rotor n’est pas en synchronisme avec le champ tournant. Pour pallier cette limitation, plusieurs stratégies sont mises en œuvre. L’enroulement amortisseur, intégré sur le rotor, permet un démarrage semblable à celui d’un moteur asynchrone ; une fois la vitesse proche de la synchrone atteinte, le courant d’excitation est activé pour verrouiller la synchronisation. Des solutions plus modernes reposent sur des entraînements auxiliaires ou l’utilisation de variateurs de fréquence qui accélèrent le rotor jusqu’à sa vitesse nominale avant la mise en excitation.
Les moteurs synchrones à aimants permanents sont quant à eux généralement couplés à des variateurs de fréquence qui assurent un contrôle précis du démarrage, de la vitesse et du couple en modulant la fréquence et la tension. Ces méthodes garantissent un démarrage progressif, limitent les chocs mécaniques et offrent une excellente réactivité dynamique, essentielle dans les applications de haute performance.
La complexité technique du démarrage synchrone nécessite donc une expertise importante en électrotechnique et un pilotage avancé, ce qui influe directement sur les coûts d’installation et les contraintes de maintenance. Pourtant, ce coût est souvent compensé par les gains en performance et en efficacité énergétique, notamment dans des environnements industriels ou des secteurs nécessitant une grande précision dans le contrôle des moteurs.
Régulation de vitesse, comportement en charge et implications pour l’industrie électrique
Le contrôle de la vitesse et la régulation du couple sous différentes conditions de charge sont des facteurs déterminants dans la sélection d’un moteur électrique. Le moteur synchrone impose une vitesse de rotation strictement égale à la vitesse synchrone calculée à partir de la fréquence réseau et du nombre de pôles. Cette caractéristique lui confère une constance remarquable, parfaitement adaptée aux applications où la synchronisation de plusieurs moteurs est indispensable, comme dans les lignes de production automatisées, les compresseurs alternatifs ou les machines spécifiques telles que les laminoirs dans la métallurgie.
Cependant, lorsque la charge impose un couple supérieur au couple maximal de décrochage, le moteur synchrone perd immédiatement sa synchronisation et s’arrête brutalement. Cette limitation nécessite un dimensionnement précis et une surveillance constante des conditions opératoires pour éviter les arrêts inattendus.
En comparaison, le moteur asynchrone voit sa vitesse diminuer légèrement sous charge croissante, avec un glissement qui augmente de façon proportionnelle. Cette souplesse le rend adapté aux applications comme les pompes, ventilateurs et convoyeurs où de petites variations de vitesse n’impactent pas la qualité du processus. De plus, cette caractéristique facilite les démarrages et l’adaptation à différentes charges sans nécessité de commandes complexes.
Le glissement, bien qu’indispensable pour le fonctionnement du moteur asynchrone, engendre néanmoins des pertes électriques supplémentaires. Ces pertes sont proportionnelles au glissement et à la puissance dans l’entrefer, donc un glissement trop élevé indique souvent une dégradation mécanique ou électrique, telle qu’une barre de rotor cassée. C’est un des paramètres couramment surveillés dans la maintenance prédictive des moteurs industriels, intégrée dans des outils de gestion assistée par ordinateur (GMAO) ou de gestion de maintenance assistée par ordinateur (GMAO/CMMS).
L’intégration de systèmes de contrôle modernes, notamment les variateurs de fréquence, permet aujourd’hui de réduire l’impact du glissement sur la vitesse des moteurs asynchrones, mais sans éliminer totalement l’écart avec le fonctionnement synchronisé. Par conséquent, dans les applications où un pilotage rigoureux du régime est impératif, le moteur synchrone demeure le choix privilégié, tandis que le moteur asynchrone reste la référence dans les installations générales en raison de sa facilité d’utilisation et de sa robustesse.
Applications industrielles adaptées et critères de choix entre moteurs synchrones et asynchrones
Face à la variété des contextes industriels, sélectionner le moteur électrique adéquat repose sur une analyse fine des contraintes opérationnelles, économiques et environnementales. Le moteur asynchrone est largement préféré pour une majorité d’applications standards allant des pompes centrifuges aux ventilateurs, en passant par les convoyeurs et les compresseurs de puissance modérée. Sa simplicité de conception, son coût d’acquisition réduit et sa maintenance minimale sont des atouts majeurs dans des environnements où la robustesse prime sur la précision.
Par exemple, dans les industries agroalimentaires ou de traitement des eaux, où les conditions peuvent être fluctuantes et les équipements soumis à des contraintes mécaniques diverses, le moteur asynchrone offre un fonctionnement fiable sans exigence particulière en termes de contrôle fin de la vitesse ou du couple.
À l’inverse, le moteur synchrone trouve sa place dans des cas où la vitesse constante sans glissement est impérative. Cela ressort notamment dans les bancs d’essai industriels, la métallurgie avec les laminoirs, ou des entraînements de précision dans les industries chimiques et pharmaceutiques. Les capacités de correction du facteur de puissance font également du moteur synchrone un outil stratégique dans la gestion énergétique des grandes installations, permettant non seulement une consommation optimisée mais aussi une amélioration de la qualité électrique globale.
Par ailleurs, le développement des moteurs synchrones à aimants permanents et à réluctance synchrone pilotés par variateurs de fréquence élargit progressivement leurs champs d’application aux équipements de puissance modeste, tels que les ventilateurs ou pompes haut rendement, offrant un compromis entre haut rendement et contrôle précis.
Le choix entre ces deux familles de moteurs passe donc inévitablement par une évaluation intégrée, prenant en compte le coût total de possession (TCO), la complexité du système, la fréquence et la qualité de la maintenance, ainsi que la flexibilité nécessaire aux processus industriels. Dans le cadre de la mobilité électrique, cette distinction est aussi cruciale puisque les spécificités du couple, du rendement et du contrôle participent directement à la performance générale des véhicules électriques et à la gestion des risques associés pour une assurance adaptée.
